ドローンは名乗る
地図上の機体には、自分が誰でどこを飛んでいるかを知らせるトランスポンダーがあります。ドローンには長いあいだ、そうしたものがありませんでした。しかし2024年1月から、欧州連合はC1〜C3のクラスラベルを持つドローンに、飛行中に自分の識別情報と位置を発信することを義務づけています。リモートIDと呼ばれる仕組みで、アメリカでも同じ年の3月から同様の規則が適用されています。
特別なネットワークは使いません。ドローンは誰もがポケットに入れているBluetoothやWi-Fiの電波を使い、およそ1秒に1回こう言います。これが私のシリアル番号、これが私の操縦者の登録番号、私はここにいて、この高さを、この速さで、この方向へ飛んでいる。そしてパイロットが立っているのはここ、または私が離陸したのはここ、と。
フェンス際のスマートフォンにも聞こえますし、屋根の上の受信機にも聞こえます。ただし、あまり遠くからは無理です。Bluetoothは何十キロも届く電波ではありません。自分の村の上を飛ぶドローンを見たければ、近くにアンテナが必要です。

ただし、送り方はひとつではありません。技術規格には4つあります。古いBluetooth 4、長距離通信のBluetooth 5、Wi-Fiビーコン、そしてWi-Fi NANです。欧州の規格は古いBluetoothを唯一の経路としては認めていないので、それしか聞かない受信機は、真上を飛んでいるドローンでさえ完全に見逃すことがあります。だから私たちの受信機は4つすべてを聞けるようにしてあります。
窓辺の小さなコンピューター
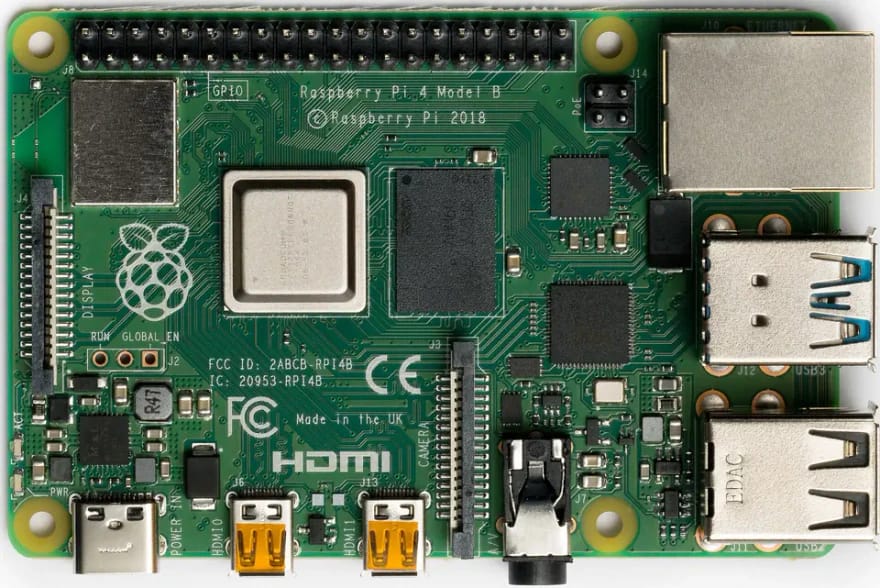
受信機はRaspberry Pi、トランプの箱ほどの大きさのコンピューターです。Bluetoothは内蔵されています。ただ、ヨーロッパのドローンの多くはWi-Fiか長距離のBluetooth 5で発信しているので、USBのWi-Fiアダプターを1つ足します。それがなくても受信局はBluetoothだけは聞けるので、すぐに始めて、アダプターはあとから買い足せます。
受信機のソフトウェアは規格から私たち自身で書き、コマンド1つでインストールできます。インストール直後に、ハードウェアが実際に何をできるかを教えてくれます。Bluetoothのバージョン、長距離通信に対応しているか、Wi-Fiアダプターがどの帯域を聞いているか。たいていの人は自分のコンピューターについてそんなことは知りませんし、知る必要もありません。
ドローンとは関係のないことも考えました。コンピューターがインターネットにつながるためのインターフェースは、受信機が切り替えたり設定を変えたりすることは決してないので、誰も自分の接続を切ってしまうことはありません。同じコンピューターで別のドローン用プログラムがすでに動いていれば、私たちのプログラムは電波を奪い合わず、横で一緒に聞きます。そして自分のログには、シリアル番号もドローンの位置も残さず、件数と時刻だけを記録します。

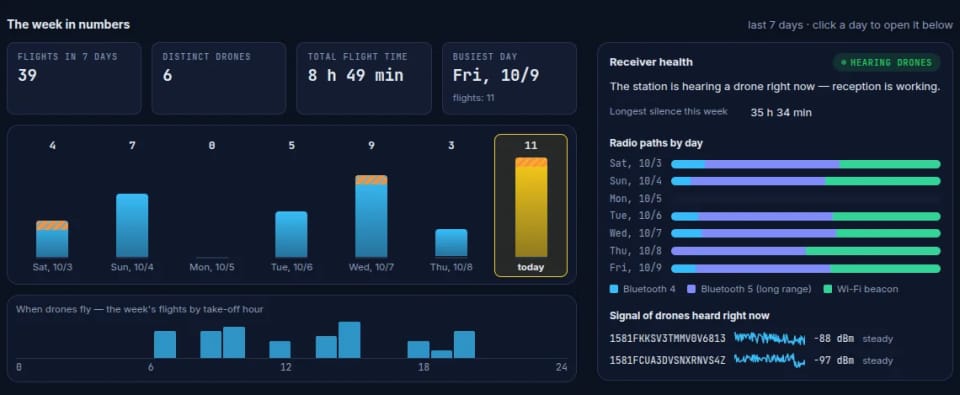
受信機がちゃんと聞けているかは、画面で分かります。「受信機の状態」が、受信局がいまドローンを聞いているのか、聞く態勢で待っているだけなのか、静かになってしまったのかを言葉で伝えます。静かなこと自体は故障ではありません。ドローンはいつも飛んでいるわけではないからです。そこで画面は今日の静けさを、その週の飛行と飛行の間隔がふだんどれくらいかと比べ、異常に長いときにだけ受信局が静かになったと伝えます。オフラインの受信局は別に表示するので、誰も飛んでいないことと混同されません。
その横には「数字で見る1週間」があります。1日ごとの飛行数、人々が飛ばす時間帯、そして毎日どの電波経路で何件のメッセージが届いたか。Wi-Fiアダプターを買った価値があったかどうかは、そこで分かります。
あなたにしか見えない画面
受信局がとらえたものは、map.flights上では持ち主にしか見えません。ほかのユーザーにも、地図の訪問者にも見えません。ドローンについては何も公開しません。地図も、シリアル番号も、位置も。持ち主にはそのすべてが見えます。自分の受信機が解読したものだからです。そしてそれだけです。別の受信局が同じドローンを聞いても、その記録が持ち主の画面に流れ込むことはありません。
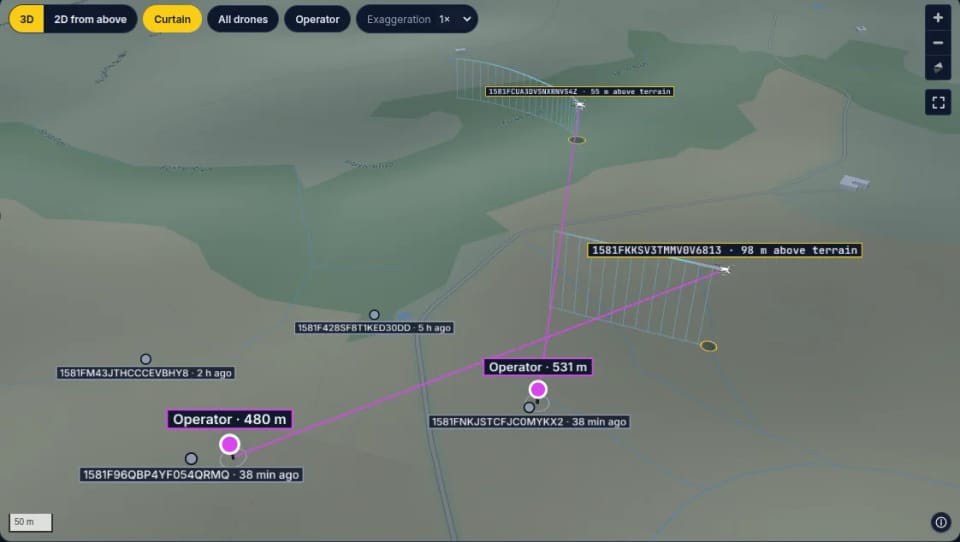
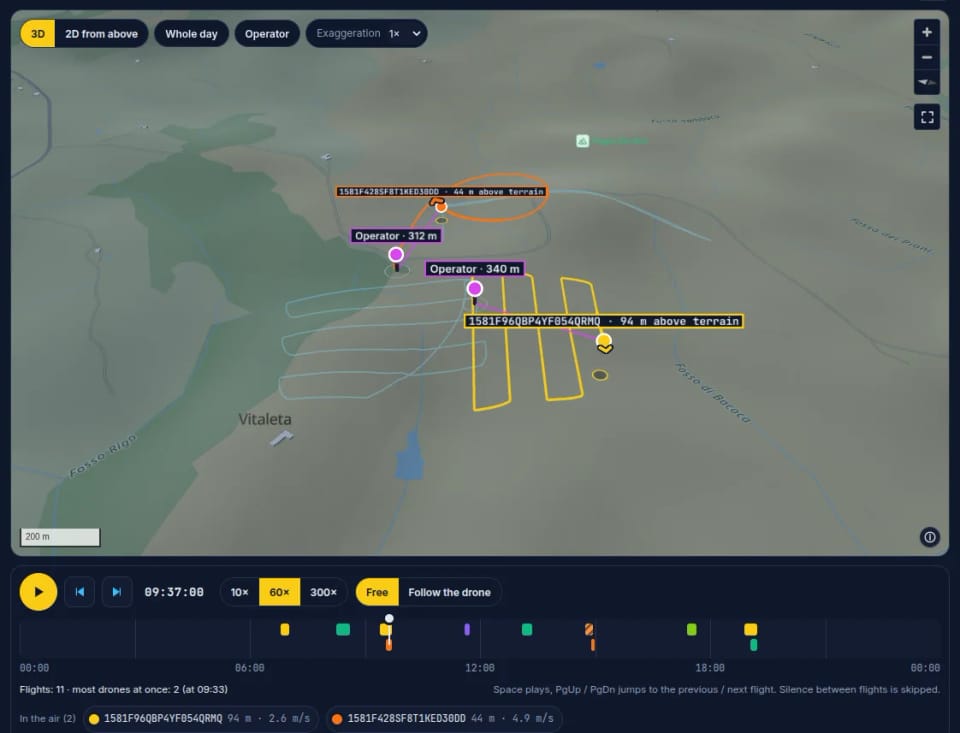
一番上は「いま」、受信局が直近2分間に聞いたドローンの3D地図です。どのドローンも自分の高さに浮かび、地面まで細い線が垂れているので、どの地点の上をどれくらいの高さで飛んでいるかがひと目で分かります。パイロットはリングで囲んだピンで描き、パイロットとドローンの間には測った距離付きの線を引きます。何時間も前に聞こえたドローンは、最後の位置に点として地図に残り、どれだけ前だったかで色分けされます。
その下にはその日の飛行があります。何回飛んだか、何台の異なるドローンか、最も高い飛行と最も長い飛行、そしてドローンごとに色分けされたタイムライン。「1日をまとめて再生」ボタンを押すと、その日のすべての飛行が1つの3Dシーンで同時に、10倍、60倍、300倍の速さで再生されます。飛行の合間の静けさは飛ばすので、受信局の上の1日がまるごと数分で過ぎていきます。2機のドローンが同時に飛んでいたときは、それぞれが自分の色で飛び立ちます。
シリアル番号からはメーカーが分かります。そこからモデルまでは推測しません。それを示す、ライセンスのはっきりした公開の表がないからです。だからドローンの横には、ドローンが自分について発信したことだけを表示します。
受信局の持ち主が替わることもあります。新しい持ち主には、受信局が自分のものになった瞬間からとらえたものだけが見え、前の持ち主の飛行は隠されたままです。そして、すべての記録が本物の飛行とは限りません。どのマルチコプターも上昇できない速さで高度が跳ねる、バッテリーがもつより長くぐるぐる旋回し続ける、といった、本物のドローンにはできない記録は、画面上で「ありえない」と印を付け、その日の記録には数えません。削除はしません。
1回の飛行を分解する
飛行をクリックすると、専用のページで開きます。地面までカーテンを垂らした3Dの航跡、プレーヤー、そして飛行のポイントとなる瞬間。離陸、最高点、最も速い区間、パイロットから最も遠い地点、そして記録の終わりです。1〜5のキーで、カメラがそこへまっすぐ飛びます。一時停止した飛行はアドレスに時刻を覚えるので、保存したリンクを次に開くと、ちょうどその秒から始まります。
地図の下にはバログラフ、つまり飛行全体の対地高度のグラフがあり、120 mのところに破線が引かれています。これは多くのドローンが飛んでいるオープンカテゴリーの上限です。あくまで目安です。別のカテゴリーや、高い障害物の上では、ドローンはもっと高く飛べることがあり、受信局は発信内容からそれを判断できません。だから私たちの画面では、この線は誰も責めません。
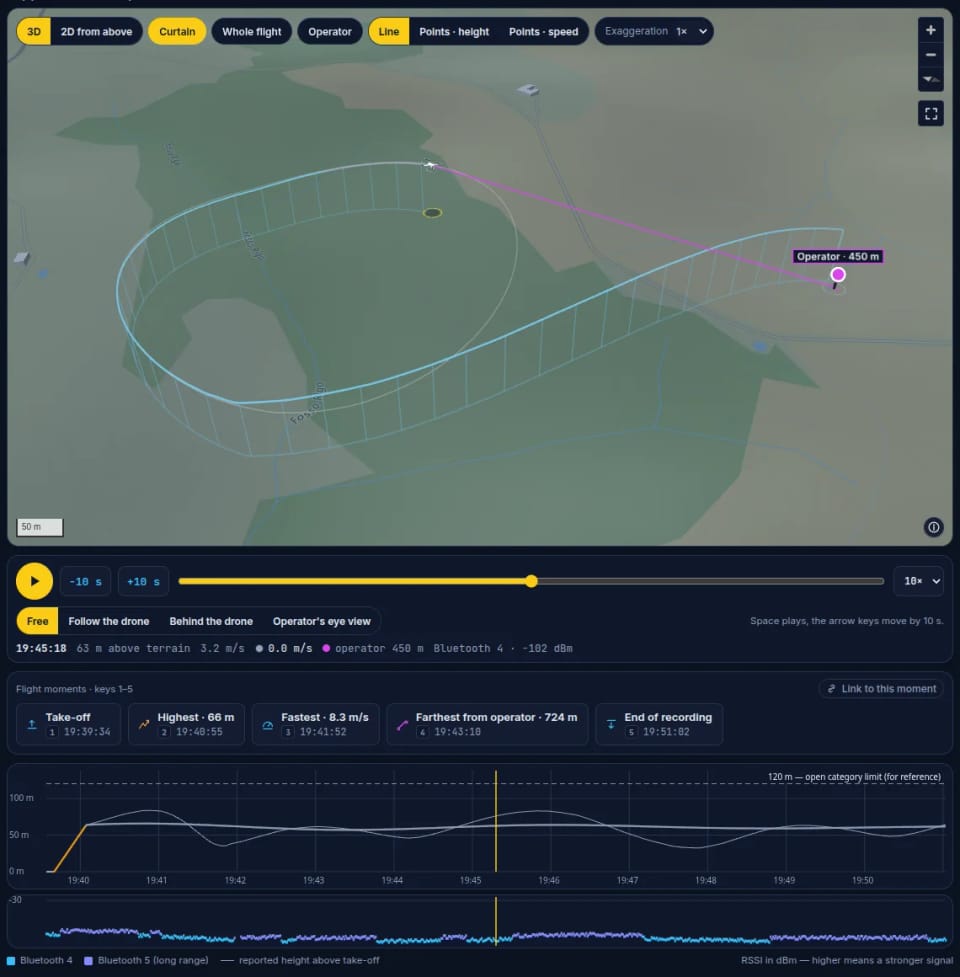
ドローンは複数の高度を報告しますが、どれも真下の地面からの高さではありません。GPSの高度は地球の数学的な形から測ったもの、気圧高度は天気でずれ、最後のひとつはドローンが離陸した場所から数えたものです。丘の上では、どれも何十メートルもずれることがあります。そこで対地高度は、私たち自身の地形の標高モデルから計算し、報告された高度は細い線で横に描きます。両者を混ぜることは決してありません。
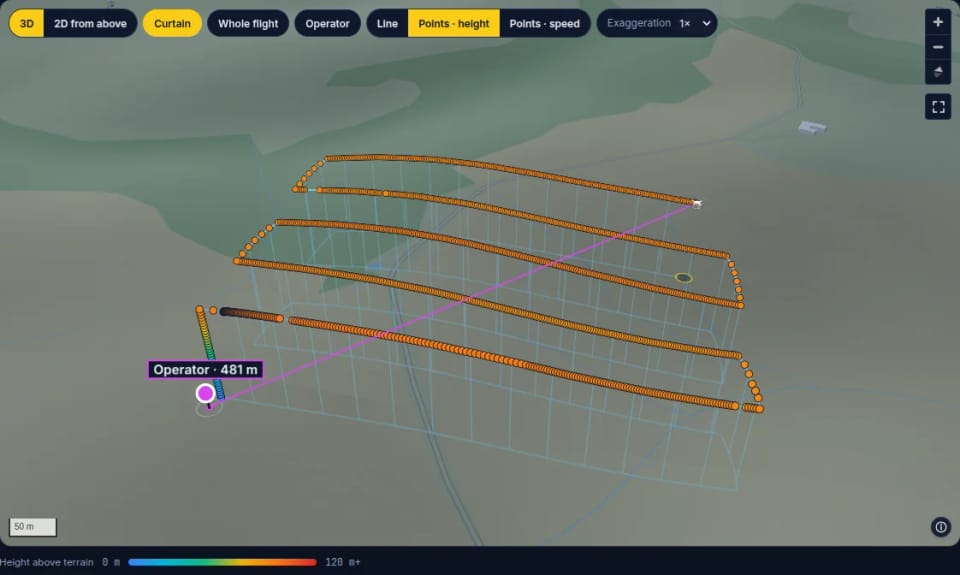
航跡は個々のメッセージの点で表示することもでき、対地高度か速度で色分けされます。点を見れば、メッセージが抜けた所、ドローンが1か所でホバリングした所、加速した所が分かります。カメラはドローンを追いかけることも、後ろについて飛ぶことも、パイロットの目線で、立っていた場所からドローンを見上げることもできます。
受信局の上の1日がまるごと数分で過ぎていきます。飛行の合間の静けさは飛ばし、同時に飛んでいたドローンはそれぞれ自分の色で飛び立ちます。