Un drone se présente
Un avion sur la carte a un transpondeur qui dit qui il est et où il vole. Les drones, longtemps, n’avaient rien de tel. Mais depuis janvier 2024, l’Union européenne impose à un drone portant une étiquette de classe C1 à C3 de diffuser lui-même son identité et sa position pendant le vol. Cela s’appelle Remote ID, et aux États-Unis une règle semblable est appliquée depuis mars de la même année.
Rien ne passe par un réseau spécial. Le drone utilise le Bluetooth ou le Wi-Fi, ces radios que tout le monde a dans la poche, et à peu près une fois par seconde il dit : voici mon numéro de série, voici le numéro d’enregistrement de mon exploitant, je suis ici, à cette hauteur, à cette vitesse, dans cette direction. Et voici où se tient le pilote, ou bien l’endroit d’où j’ai décollé.
Un téléphone près de la clôture l’entend, un récepteur sur le toit aussi. Mais pas de très loin : le Bluetooth n’est pas une radio qui porte à des dizaines de kilomètres. Qui veut voir les drones au-dessus de son village a besoin d’une antenne tout près.

Il existe pourtant plusieurs façons d’émettre. La norme technique en connaît quatre : l’ancien Bluetooth 4, le Bluetooth 5 longue portée, le Wi-Fi beacon et le Wi-Fi NAN. La norme européenne n’admet pas l’ancien Bluetooth comme seule voie, si bien qu’un récepteur qui n’écoute que celui-là peut complètement rater un drone, même s’il vole juste au-dessus de lui. C’est pourquoi le nôtre sait écouter sur les quatre.
Un petit ordinateur près de la fenêtre
Le récepteur est un Raspberry Pi, un ordinateur de la taille d’un jeu de cartes. Il a le Bluetooth intégré. Mais en Europe, la plupart des drones émettent en Wi-Fi ou en Bluetooth 5 longue portée, alors on lui ajoute un adaptateur Wi-Fi USB ; sans lui, la station n’entend que le Bluetooth, mais elle peut démarrer tout de suite et recevoir l’adaptateur plus tard.
Le logiciel du récepteur, nous l’avons écrit nous-mêmes, d’après la norme, et il s’installe en une seule commande. Juste après l’installation, il vous dit ce que votre matériel sait vraiment faire : quelle version de Bluetooth vous avez, si elle gère la longue portée, sur quelles bandes écoute l’adaptateur Wi-Fi. La plupart des gens ignorent tout cela de leur ordinateur, et ils n’ont pas besoin de le savoir.
Nous avons aussi pensé à des choses qui n’ont rien à voir avec les drones. L’interface par laquelle l’ordinateur accède à internet, le récepteur ne la bascule ni ne la reconfigure jamais, si bien que personne ne se coupe sa propre connexion. Si un autre programme pour drones tourne déjà sur le même ordinateur, le nôtre ne lui dispute pas la radio, il écoute à côté. Et ses propres journaux ne contiennent aucun numéro de série ni aucune position de drone, seulement des comptages et des heures.

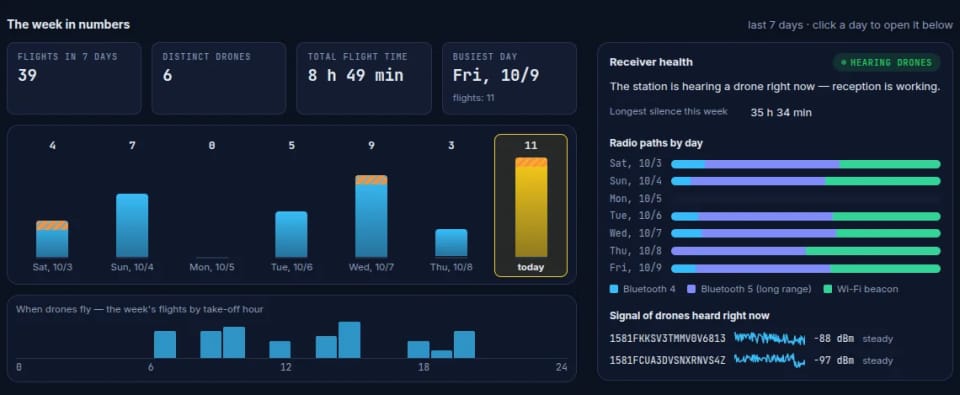
Si le récepteur écoute bien, c’est le pupitre qui le montre. « Santé du récepteur » dit en toutes lettres si la station entend des drones en ce moment, si elle ne fait qu’écouter ou si elle s’est tue. Le silence, en soi, n’est pas une panne : les drones ne volent pas tout le temps. Le pupitre compare donc le silence du jour à la durée habituelle des pauses entre les vols au cours de la semaine, et c’est seulement quand il est inhabituellement long qu’il signale que la station s’est tue. Une station hors ligne est affichée à part, pour qu’on ne la confonde pas avec une journée où personne n’a volé.
À côté se trouve « La semaine en chiffres » : les vols par jour, les heures où l’on vole, et combien de messages sont arrivés chaque jour par quelle voie radio. C’est là qu’on voit si l’adaptateur Wi-Fi en valait la peine.
Un pupitre que vous seul voyez
Ce qu’une station capte, seul son propriétaire le voit sur map.flights. Pas les autres utilisateurs, pas les visiteurs de la carte. Rien sur les drones ne devient public : pas de carte, pas de numéro de série, pas de position. Le propriétaire voit tout, parce que c’est son propre récepteur qui l’a décodé, et seulement cela : quand une autre station entend le même drone, son enregistrement ne se mêle jamais à ce que voit le propriétaire.
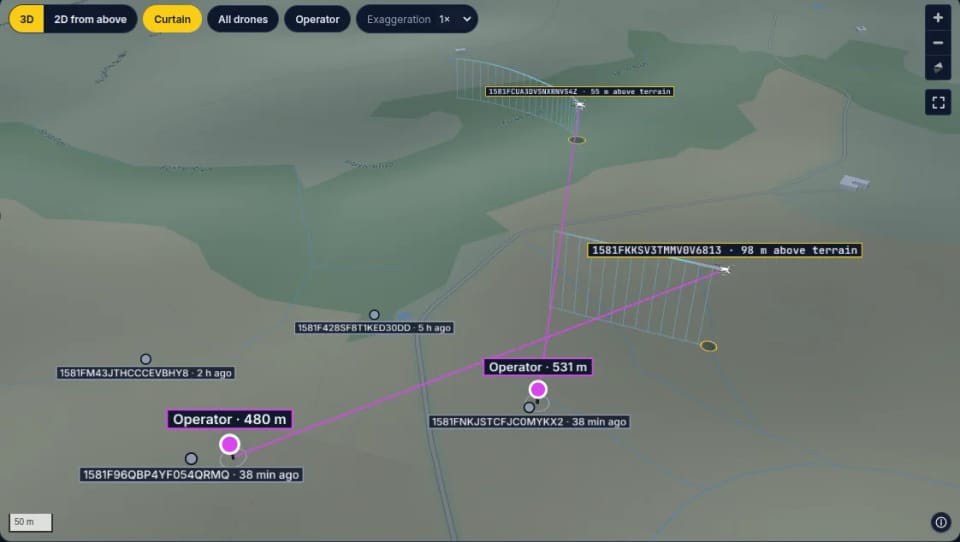
En haut, il y a « En ce moment », une carte 3D des drones que la station a entendus au cours des deux dernières minutes. Chacun est suspendu à sa hauteur par de fines lignes jusqu’au sol, si bien qu’on voit tout de suite au-dessus de quel endroit il se trouve et à quelle hauteur. Le pilote, nous le dessinons comme une épingle entourée d’un anneau, et entre le pilote et le drone court une ligne avec la distance mesurée. Les drones entendus il y a des heures restent sur la carte sous la forme d’un point à leur dernière position, coloré selon l’ancienneté.
En dessous viennent les vols du jour : combien, combien de drones différents, le vol le plus haut et le plus long, et une frise où chaque drone a sa propre couleur. Le bouton « Rejouer toute la journée » lance tous les vols du jour à la fois dans une seule scène 3D, dix, soixante ou trois cents fois plus vite. Le silence entre les vols est sauté, si bien qu’une journée entière au-dessus de la station défile en quelques minutes, et quand deux drones ont volé en même temps, chacun s’envole dans sa propre couleur.
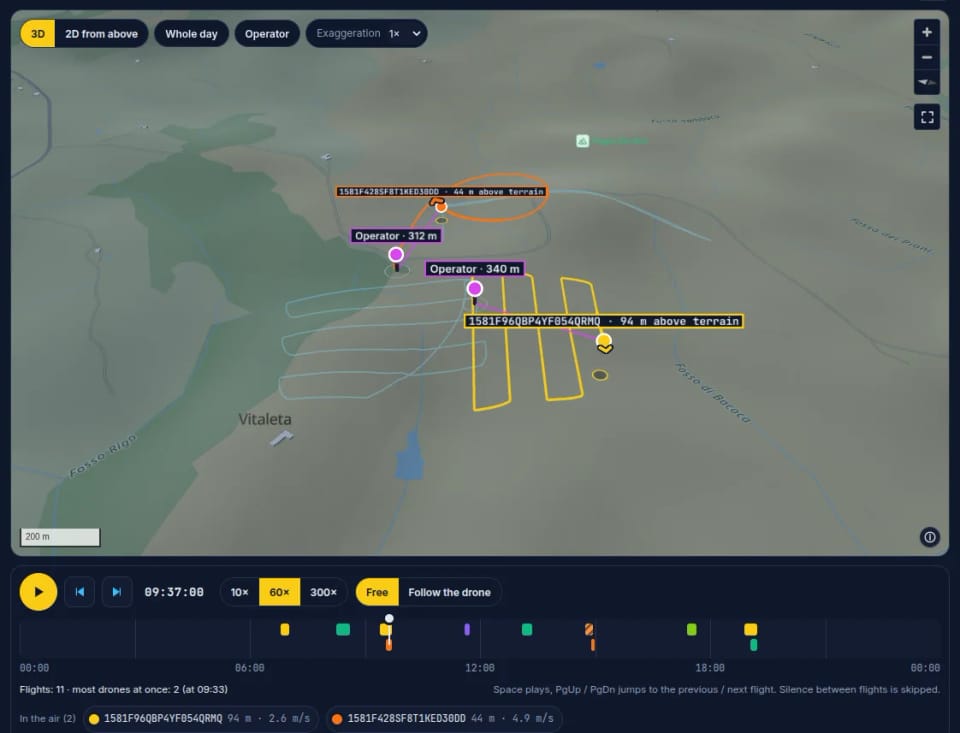
Le numéro de série nous permet de reconnaître le fabricant. Le modèle, nous ne le devinons pas : il n’existe aucune table publique sous licence claire qui le dirait, alors à côté d’un drone nous n’affichons que ce qu’il a lui-même diffusé à son sujet.
Une station peut aussi changer de mains. Le nouveau propriétaire ne voit alors que ce qu’elle a capté depuis qu’elle est à lui ; les vols du précédent restent cachés. Et tout enregistrement n’est pas un vrai vol. Celui qu’aucun drone réel ne pourrait accomplir, avec une hauteur qui bondit plus vite qu’aucun multicoptère ne peut monter, ou qui tourne en rond plus longtemps que ne tient une batterie, est marqué comme invraisemblable sur le pupitre et ne compte pas dans les records du jour. Rien n’est supprimé.
Un vol, décortiqué
Cliquez sur un vol et il s’ouvre sur sa propre page : la trace en 3D avec un rideau jusqu’au sol, un lecteur, et les moments du vol. Le décollage, le point le plus haut, le tronçon le plus rapide, l’endroit le plus éloigné du pilote et la fin de l’enregistrement. Les touches 1 à 5 y amènent directement la caméra. Un vol mis en pause garde l’instant dans son adresse, si bien qu’un lien enregistré rouvre la fois suivante exactement cette seconde-là.
Sous la carte se trouve un barogramme, la hauteur au-dessus du terrain sur tout le vol, avec une ligne pointillée à 120 mètres. C’est la limite de la catégorie ouverte, celle dans laquelle vole la plupart des drones. Elle n’est là qu’à titre indicatif : dans une autre catégorie, ou au-dessus d’un obstacle élevé, un drone peut monter plus haut, et la station ne peut pas le savoir d’après ce qu’il diffuse. Sur notre pupitre, cette ligne n’accuse donc personne de rien.
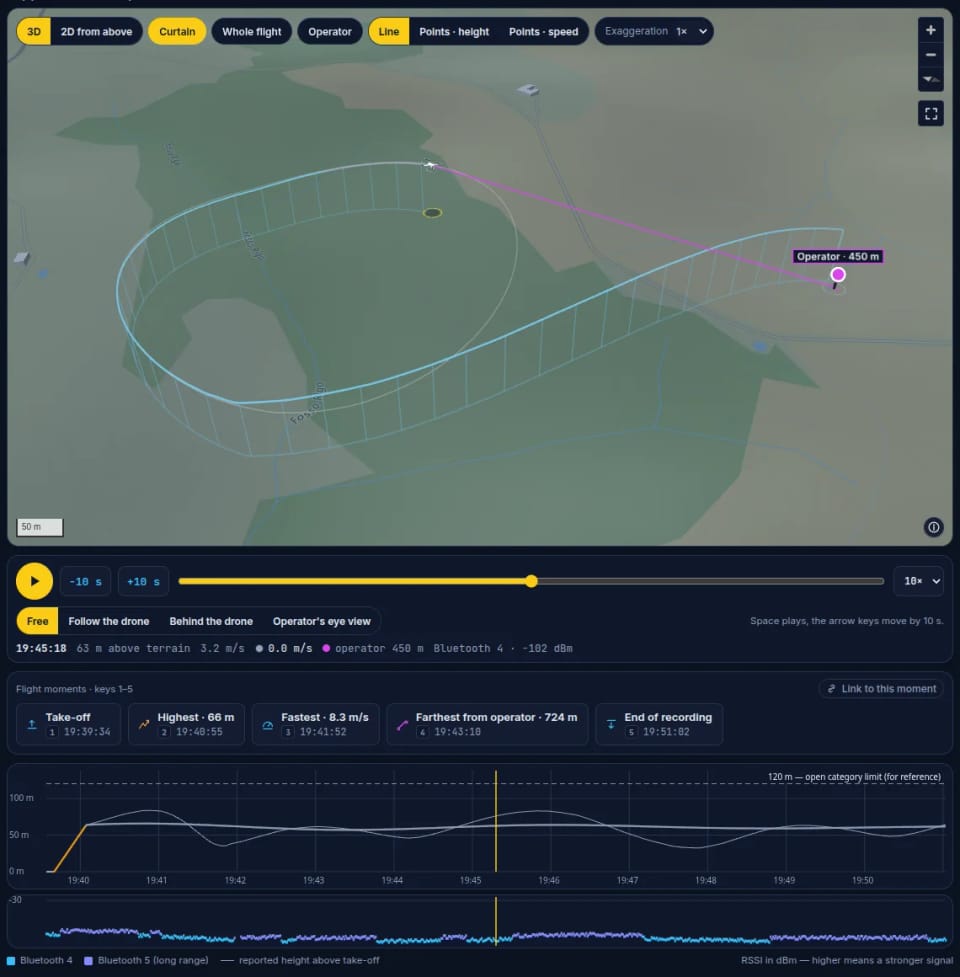
Un drone annonce plus d’une hauteur, et aucune n’est la hauteur au-dessus du sol juste en dessous de lui. Celle du GPS se mesure à partir d’une forme mathématique de la Terre, la barométrique varie avec la météo, et la dernière, le drone la compte depuis l’endroit où il a décollé. Au-dessus d’une colline, n’importe laquelle peut se tromper de plusieurs dizaines de mètres. Nous calculons donc la hauteur au-dessus du terrain à partir de notre propre modèle d’altitude du paysage, et nous dessinons à côté celle qui est annoncée, d’un trait fin. Nous ne les mélangeons jamais.
La trace peut aussi s’afficher sous forme de points, un par message, colorés selon la hauteur au-dessus du terrain ou selon la vitesse. On y voit où des messages ont manqué, où le drone est resté sur place et où il a accéléré. Et la caméra peut suivre le drone, voler derrière lui, ou regarder par les yeux du pilote, depuis l’endroit où il se tenait, vers le drone là-haut.
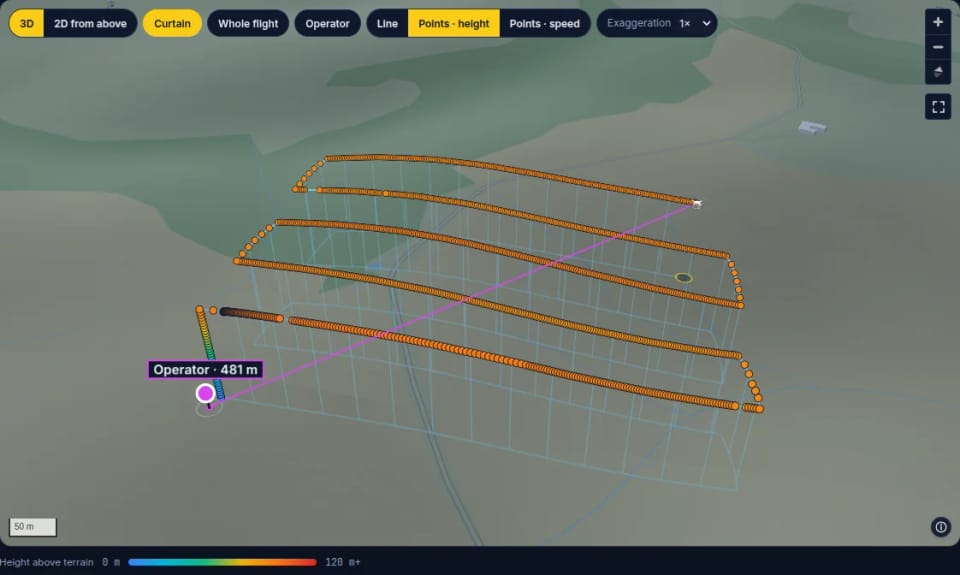
Une journée entière au-dessus de votre station défile en quelques minutes : le silence entre les vols est sauté, et les drones qui ont volé en même temps s’envolent chacun dans sa couleur.